日本語
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






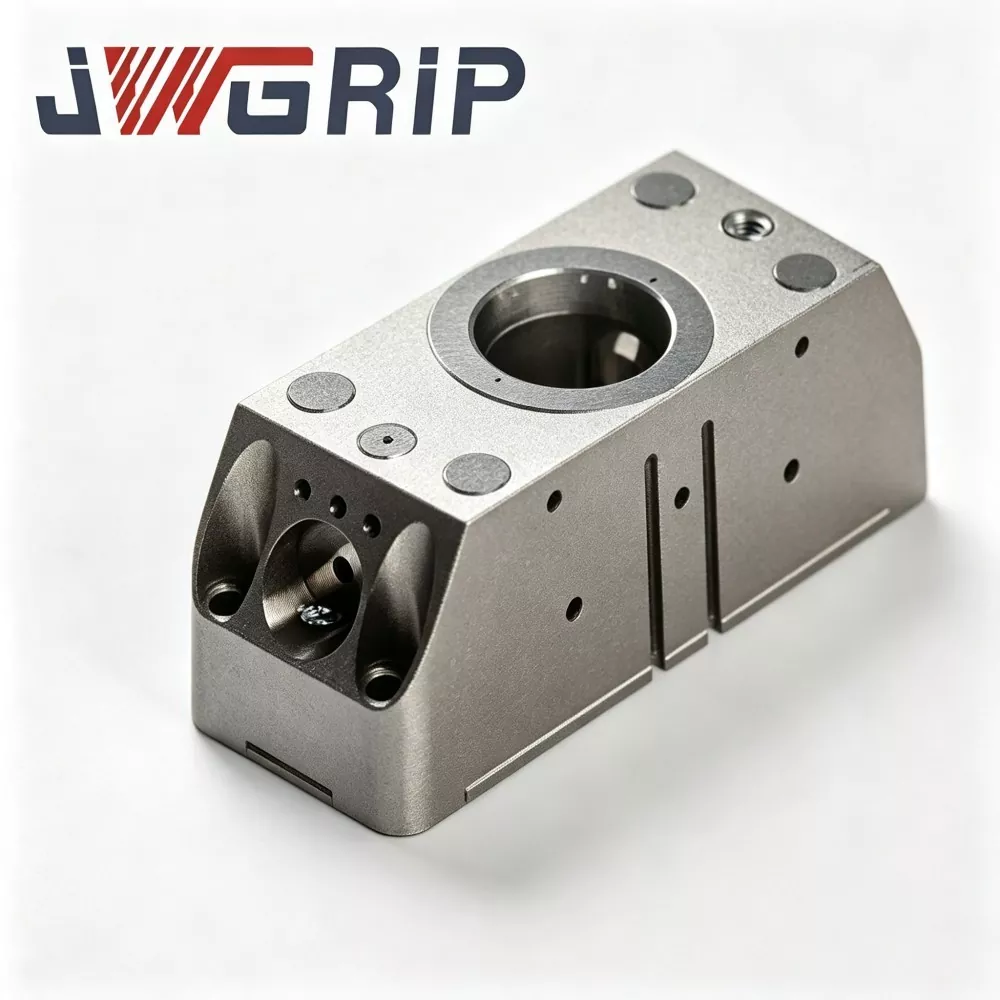
N160 ロボット クイック チェンジ グリッパー モジュール
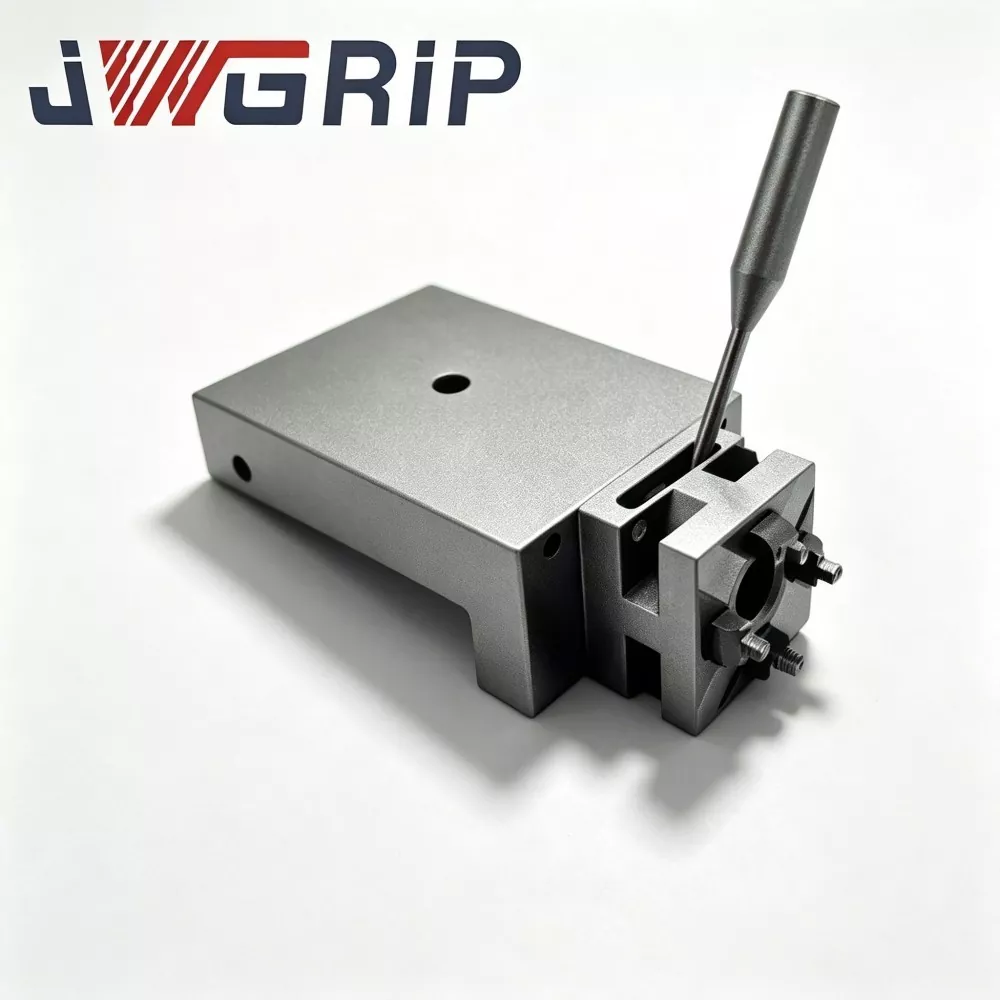
JWGRIP は、中国における N160 ロボット クイック チェンジ グリッパー モジュールの専門メーカーおよびサプライヤーであり、大量注文調達をサポートし、世界的なオートメーション プロジェクト パートナーに正規の工場出荷時の価格を提供しています。これは、最新の柔軟な無人生産ライン向けに特別に設計された、新しくアップグレードされた統合ロボット エンドオブアーム実行ユニットです。空気圧パラレルグリッパーとロボットのクイックチェンジインターフェイスを単一のモジュラーボディに革新的に統合することで、個別のクイックチェンジディスクや独立したグリッパーアセンブリの必要性がなくなり、追加の多層接続フランジや移行アクセサリが不要になります。
この高性能 N160 ロボット クイック チェンジ グリッパー モジュールは、高強度航空アルミニウム合金ハウジングと焼入れ合金鋼ロッキング コアを採用しており、優れた耐久性と安定した機械的性能を備えています。従来の分割結合構造を廃止し、多層接続や現場での組み立てのずれによって生じる累積的な位置決め誤差を効果的に低減します。このモジュールは数百万回の繰返し疲労テストに合格し、CE 機械安全規格に完全に準拠し、高周波の繰返しグラブおよびスイッチングのシナリオにおいて長期安定した動作を維持します。
原材料検査、CNC精密機械加工、真空熱処理、表面硬化、全負荷繰り返し検証を含む完全な社内製造手順で仕上げられた各ユニットは、一貫した高品質のパフォーマンスを提供します。新エネルギー部品の組み立て、自動車の小型部品のハンドリング、3C精密ワークの掴み、家電部品の仕分けなどに幅広く応用できます。単一ユニットの試用購入と大ロット注文の協力をサポートし、完全な 2D/3D 図面データ、設置ガイダンス、およびリモート技術サポートを備えており、現場での組み立てと校正の作業負荷を大幅に軽減し、ディスクリート製造企業のインテリジェントで柔軟な生産ラインの改修サイクルを短縮します。
統合モジュール設計の理論的根拠
製造業が多品種少量生産モードに移行するにつれ、より自動化された生産ラインでは、複数の掴み作業を完了する単一の産業用ロボットが必要になります。
従来、システム インテグレーターはクイック チェンジ ディスクと空気圧グリッパーを個別に購入し、現場での試運転時にロボット フランジ上でそれらを一緒に組み立てていました。
この解決策は、多くの隠れた問題を引き起こします。
1. 複数の嵌合フランジにより寸法公差が積み重なり、全体的な繰り返し位置決め精度が低下します。
2. 露出した外部エア チューブは、頻繁な工具交換サイクル中に摩擦による損傷を受けます。
3. 現場での組み立てと校正に多くの作業時間がかかります。
N160 ロボット クイックチェンジ グリッパー モジュールは、上記の実際的な問題点を解決するために開発されました。 JWGRIP は、クイックチェンジロック機構、ガス回路チャンネル、平行グリップジョーを 1 つのコンパクトなモジュールユニットに統合しています。
セット全体は次のように分かれています。
① ロボット側ベース(ロボットフランジに常設)
② 交換可能なツール側グリッパーモジュール
ロボット側ベースをロボット フランジに 1 回取り付けると、ロボットは、現場でフランジを繰り返し分解することなく、さまざまなツール側モジュールをドッキングすることで自動ツール交換を完了できます。
標準在庫の N160 ロボット クイック チェンジ グリッパー モジュールは複数の把持力グレードをカバーしており、主流の 6 軸産業用ロボットや協働ロボットのほとんどに適合します。特殊な条件のプロジェクトの場合は、カスタマイズされた OEM サービスを有効にすることができます。小ロットの試用購入でも大量注文でも、お客様は当社の工場直接供給チャネルから工場価格のサポートを受けることができます。

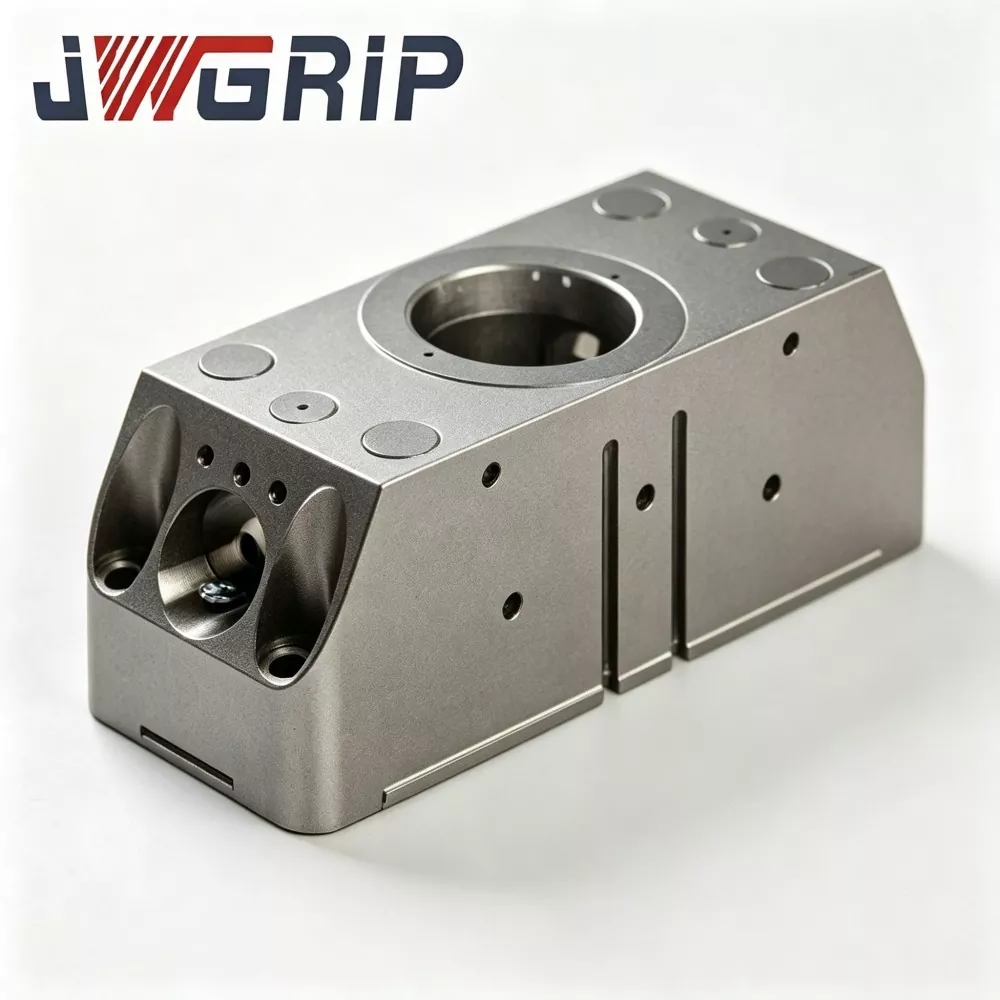
製品定義とコア構成
N160 ロボット クイックチェンジ グリッパー モジュールは、ロボット クイックチェンジ インターフェイスと並列空気圧グリッパーを有機的に組み合わせた統合ロボット エンドエフェクターです。顧客サイトでの二次組立が必要なディスクリートコンポーネントとは異なり、各 N160 ロボットクイックチェンジグリッパーモジュールは、出荷前に JWGRIP 工場内で組立、エア回路のデバッグ、およびサイクル性能テストを完了します。
コア構成の内訳:
1. ロボット側マスターベース&ロボット出力フランジに永久的に固定されます。含まれるもの: - 空気圧入口チャネル - 機械的ロック駆動アセンブリ - 内蔵ステータス フィードバック センサー
このコンポーネントは、頻繁に分解することなくロボット アームに取り付けられたままになります。
2. ツール側スレーブ グリッパー モジュール 交換可能な作業ユニット。次のものが含まれます。 - 合金ロック嵌合ギア - 高精度位置決めピン穴 - 内蔵内部ガス通路 - 平行グリップ ジョー
さまざまなワークに合わせて、ジョーの形状、把握力、ストロークが異なるツール側モジュールを複数セット用意できます。
作業フロー:
ロボットがツールレスト ステーションに移動すると、圧縮空気がロボット側ベース内の機械式ロック ギアを駆動し、ツール側のギア セットと噛み合います。 - 高精度の位置決めピンにより高精度の位置決めが実現 - 内部ガス通路によりグリッパー駆動のための完全な空圧接続が実現 - センサーはロック/アンロックのリアルタイム信号をロボット コントローラーに送り返し、安全インターロック制御を実現
多くの N160 ロボット クイックチェンジ グリッパー モジュール メーカーは、個別のスペアパーツのみを供給し、組み立てと公差管理の作業はインテグレーターに任せています。当社の統合設計により、組み立て関連のリスクのほとんどが工場内の生産リンクに移され、エンドユーザー プロジェクトの不確実性が軽減されます。
コア性能と構造的特徴
1. 統合されたモジュラー構造により公差の累積を最小限に抑えます
高度な N160 ロボット クイックチェンジ グリッパー モジュールは、クイックチェンジ ディスクとグリッパーの間の中間トランジション フランジをキャンセルします。キーのマッチング面は工場内で加工および校正されます。ドッキング後の繰り返し位置決め精度は±0.010mm以下に達し、高精度な組み立て現場でも安定した掴み精度を確保します。
2. 機械的セルフロックと電気信号インターロックを内蔵
CE の機械的安全要件に準拠します。作業中に誤って圧縮空気源が遮断された場合でも、機械的なロック歯が噛み合い状態を維持し、ツール側モジュールの脱落を防ぎます。ロボットはセンサーからの「完全ロック」フィードバック信号を受信して初めて動作指示を実行できるため、無人作業場の安全保護を実現します。
3. 埋め込み型内部ガス回路レイアウト
ガスチャネルは、外部に露出したチューブの代わりにモジュールハウジングに埋め込まれています。 - 頻繁な工具交換の動きによって引き起こされるパイプラインの摩耗リスクを軽減します。 - 長期のサイクル生産における空気漏れやジョイントの緩みの故障確率を低下させます。
4. メンテナンスが容易なモジュール式摩耗部品設計
シールリング、ガイドスライドブロック、位置決めピンスリーブなどの主要な消耗部品は、独立したモジュラー設計を採用しています。定期的なメンテナンスを行う場合、ユーザーはモジュール全体をロボットのフランジから取り外すことなく、ローカルの摩耗部品を交換するだけで済みます。機器のメンテナンスのダウンタイムを短縮します。
5. 幅広い互換性と柔軟なカスタムサポート
在庫のある標準 N160 ロボット クイック チェンジ グリッパー モジュールは、ほとんどの主流の産業用ロボットおよび協働ロボットに適合します。特殊なジョー形状、超大ストローク、特殊な取付穴レイアウト、または耐食性要件に直面する場合、カスタマイズおよびOEMサービスが実現できます。
6. 厳格な工場出荷前検証
プロの N160 ロボット クイックチェンジ グリッパー モジュールのサプライヤーとして、すべての完成品は次の検査を通過する必要があります: 把持力の検出、気密検査、数千回のロック/アンロック、グリッパーの開閉繰り返しテスト
品質検証
1. 原材料の受入検査
アルミニウム合金および合金鋼の生棒の化学組成および硬さ試験。不適格な原材料を拒否します。
2. CNC荒加工と仕上げ加工
プロセスハウジング、ロッキングギア、ジョーベース、および位置決めコンポーネント。厳密な寸法公差管理。
3. 真空熱処理&表面処理
焼入れおよび焼き戻しを行った合金鋼のロッキングコアと位置決めピンにより、硬度と耐摩耗性が向上します。硬質陽極酸化アルミニウム合金ハウジング。
4. 精密研削
キーデータム面やピンホールについては、表面粗さと寸法公差を保証します。
5. 組み立て手順
ロッキングアセンブリ、スライドガイド部品、シールリング、内蔵センサーを組み立て、内部ガス回路レイアウトを完成させます。
6. 半製品の事前テスト
気密検査、把握力校正、動作デバッグ、信号フィードバック検証。
7. 繰返し負荷疲労試験
完成したすべての N160 ロボット クイックチェンジ グリッパー モジュールは、シミュレートされた作業負荷の下で数千回のロック/アンロックおよびグリッパーの開閉サイクルを実行します。故障品は再加工となります。
8. 最終検査、シリアル番号のマーキングおよび保管
認定された製品は、N160 ロボット クイックチェンジ グリッパー モジュールの在庫となります。
複数の業界のアプリケーション シナリオ
1. 新エネルギー部品の組み立て
バッテリーセルのスタッキング、モジュールの取り扱い、コネクターの組み立て。統合されたモジュール設計により、公差の積み重ねが回避され、高価値の新エネルギーコンポーネントの正確な掴み位置が確保されます。
2. 自動車小物部品の取り扱い
エンジンの小型部品、ファスナー、プラスチック内装部品。高速自動ツール交換により、混合バッチの自動車組立ラインがサポートされます。
3. 3C 精密ワークピース掴み
携帯電話の部品、ノートパソコンのシェル、電子コネクタ。 ≤±0.010 mm の繰り返し位置決め精度は、高精度 3C アセンブリ要件を満たします。
4. 家電部品の仕分け
プラスチックシェル、金属ブラケット、モーター部品。異なるジョープロファイルを備えた複数のツール側モジュールは、さまざまな家庭用電化製品部品の形状に適応します。
5. 一般的な柔軟な自動化ステーション
1台のロボットで複数の部品タイプを処理する多品種少量生産ライン。事前に組み立てられた統合モジュールにより、ステーションの試運転サイクルが大幅に短縮されます。
設置と試運転の重要なポイント
1. ロボット側マスターベースをロボットフランジに取り付けます。取り付けボルトは、公式文書に記載されているトルク値に従って厳密に締めてください。ベース本体の微小変形を引き起こす可能性がある過大なトルクでの締め付けは避けてください。
2. アイドル状態のツール側グリッパー モジュールを配置するためのツールレスト ステーションを準備します。刃物台の位置決め精度を保証し、安定した自動ドッキングをサポートします。
3. ロボット側ベースの空気圧回路接続を完了します。圧縮空気入口の前端にエアフィルター圧力調整ユニットを取り付けます。使用エア圧力は0.5~0.7MPaの範囲で安定させてください。
4. センサー信号ケーブルをロボット PLC IO ポートに接続します。ロックステータスフィードバック信号ロジックを検証します。ロボットの動作インターロックロジックを設定します。「完全ロック」信号を受信しない限り、ロボットは高速動作を実行しません。
5. 自動サイクル生産の前に、まず手動ジョグモードドッキングシミュレーションを実行します。ドッキングのスムーズさ、気密性、信号フィードバックの正確さをチェックします。機械的干渉のリスクを排除します。
6. ロボットプログラムツール変更サブルーチンをコンパイルします。安全な接近距離とドッキング速度のパラメータを定義します。マスターベースとスレーブモジュール間の高速ハードコリジョンを回避します。
調達とプロジェクトの評価
JWGRIP N160 ロボット クイック チェンジ グリッパー モジュールのコア価値:
① クイックチェンジインターフェースと平行グリッパーを統合した一体型設計により、中間フランジ公差のスタックアップを排除
② 繰り返し位置決め精度≦±0.010mm
③ 機械的セルフロック+電気信号の二重安全機構、CE対応
④ 埋め込み型内部ガス回路レイアウトにより、外部チューブの摩耗を回避
⑤ モジュール式の交換可能な摩耗部品、低いメンテナンスコスト
⑥ 主流の産業用ロボットや協働ロボットに対応したマルチ把持力グレードの製品マトリクス
⑦ 全工程内製化、厳格な納品前循環検証
これにより、オートメーション ステーションの主要なボトルネックが解決されます。
分割クイックチェンジディスク + グリッパーアセンブリからの累積公差
現場での組み立てと校正に長い時間がかかる
外部エアチューブ摩耗およびエア漏れ故障
エア供給喪失による工具落下の安全上のリスク
非モジュール式の摩耗部品による高額なメンテナンスコスト
プロジェクト評価のリマインダー:
1. 実際のロボットのフランジ寸法と必要な定格荷重を確認します(グリッパー + ワークピースの静的な重量だけでなく、動的な衝撃荷重を考慮します)。十分な安全マージンを確保してください。
2. 対象ワークピースの把握力グレード、ジョー開きストローク、ジョープロファイル要件を明確にします。
3. ワークショップの圧縮空気源の品質と圧力安定性を検証します。圧力変動が激しい場合は、エアフィルター、圧力調整器の組み合わせをお勧めします。
4. ロックステータス信号受信のためのロボット PLC IO リソースの状態を確認します。 JWGRIP は、電気インターフェースのドキュメントを無料で提供します。
5. 標準在庫バージョンは短納期を実現します。特殊フランジ、特殊シールグレード(IPアップグレード)、特殊ジョープロファイルまたは超大ストローク要件に合わせたカスタマイズ/OEMサービスを採用します。
よくある質問
Q1: N160 ロボット クイックチェンジ グリッパー モジュールは、ボルトを手動で分解することなく、全自動のツール交換を実現できますか?
はい。 N160 ロボット クイック チェンジ グリッパー モジュールは、ロボット システムからの空気圧制御信号に応答し、ロックとロック解除を自動的に完了します。ツール交換ロジックをロボット プログラムに統合できます。アイドル状態のツール側モジュールを配置するためのツール保管ラックを現場で準備する必要があります。
Q2: ツール側モジュールを交換するたびに、大規模な座標の再校正が必要ですか?
正しい設置条件下では、繰り返し位置決め精度 ≤±0.010 mm です。大規模な再キャリブレーションは不要です。小さな微調整は最初の試運転中に完了できます。
Q3: 私のロボットのフランジは標準ではありませんが、N160 ロボット クイックチェンジ グリッパー モジュールを採用できますか?
N160 ロボット クイックチェンジ グリッパー モジュールの在庫モデルは、主流のロボット フランジに適合します。非標準インターフェースの場合、カスタマイズおよび OEM サービスでは、顧客の図面に従って取り付けフランジを変更できます。
Q4: ロボット動作中に誤ってエア供給が停止した場合はどうなりますか?
メカニカルセルフロック構造を内蔵しています。圧縮空気がなくなってもロック歯が噛み合い続け、ツール側モジュールの脱落を防ぎます。ロック解除アクションは、ロック解除信号と有効な空気圧が同時に存在する場合にのみトリガーされます。
Q5: N160 ロボット クイックチェンジ グリッパー モジュールではどのようなメンテナンス サイクルに従う必要がありますか?
24 時間の連続生産では、250,000 サイクルごとに消耗部品を検査し、基準面を清掃し、耐摩耗グリースを追加します。粉塵の多い作業場でのメンテナンス間隔を短縮します。
Q6: N160 ロボット クイックチェンジ グリッパー モジュールは飛沫が発生しやすい作業場で使用できますか?
標準バージョンは IP53 等級に達し、通常の作業場に適しています。飛沫が飛びやすい、高湿度、わずかに腐食性の環境の場合は、アップグレードされたシーリングと防食処理を備えたカスタマイズされた N160 ロボット クイックチェンジ グリッパー モジュールを選択してください。
お問い合わせを送信
連絡先情報
-
住所
中国広東省東莞市虎門鎮大寧起業路44号
-
-
Eメール
JWGRIP へのお問い合わせを歓迎します。当社の専門技術および営業チームは、無料の治具選択、カスタマイズされたソリューション設計、正確な見積りを提供します。

ニュースのおすすめ