日本語
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






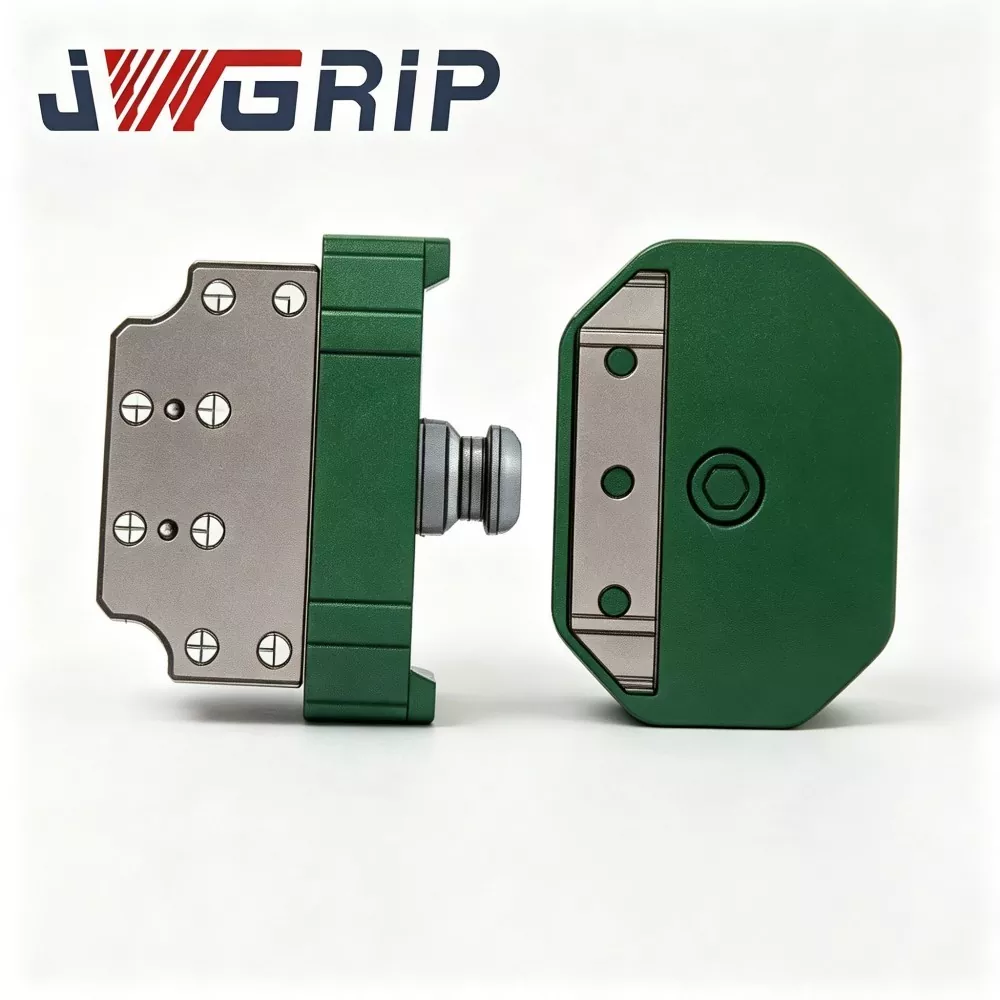
ロボットクイックチェンジグリッパートレイカップリング
JWGRIP は、中国におけるプロフェッショナル ロボット クイック チェンジ グリッパー トレイ カップリングのメーカーおよびサプライヤーです。これは、柔軟な無人自動生産ライン向けに特別に設計された、高度な統合型ロボット エンド エフェクター スイッチング コンポーネントです。高強度合金鋼の構造構成と精密研削プロセスを単一のユニットに統合し、グリッパー、トレイ、その他のエンドツールの交換時に手動介入なしで完全に自動化されたロボットツールの切り替えを実現します。
この高性能ロボット クイック チェンジ グリッパー トレイ カップリングは、超低繰り返し位置決め誤差、優れた耐疲労性能、超長寿命を特徴とし、自動ロックおよびロック解除信号フィードバックをサポートして、無人生産のインテリジェントな操作要件を満たします。原材料検査、CNC精密機械加工、専門的な熱処理および表面硬化プロセスを通じて厳密に製造された各カップリングは、包括的な完成品性能テストと継続的な繰り返し荷重検証を受け、CE機械安全基準に準拠しています。
長期にわたる周期的なスイッチング シナリオにおいて、安定した一貫した機械的性能を実現します。マルチブランドの産業用ロボットモデルと幅広く互換性があり、新エネルギー電池の組み立て、3Cエレクトロニクス製造、自動車部品の組み立て、インテリジェントな物流仕分けワークショップなどに広く応用されています。専門的な技術図面の提供、オンサイトでのコンサルティング、完全なアフターセールス技術指導をサポートし、世界の産業顧客向けのロボットフレキシブル生産ライン改修プロジェクトの実施サイクルを効果的に短縮します。
コアの動作メカニズムの紹介
ロボット クイック チェンジ グリッパー トレイ カップリングは、専用のロボットエンド クイック スワップ インターフェイス コンポーネントであり、主にロボット グリッパー モジュールと材料搬送トレイ モジュール間の高速切り替えに使用されます。
このカップリングがなければ、トレイとグリッパーの間で交換するたびに、生産ラインの停止、手動によるボルトの取り外し、データム調整、座標校正が必要になります。 1 回のツール交換に 10 ~ 30 分かかる場合があり、自動化ラインの総合設備効率 (OEE) が大幅に低下します。
カップリングは 2 つのコア アセンブリで構成されます。
1. ロボット側ベース(マスター側):ロボットフランジに本固定します。
2. ツール側アダプター(スレーブ側):各グリッパーと各トレイに個別に取り付けられます。
作業フロー:
1. ロボットがドッキング ステーションに移動し、ロボット側のベースをターゲットのツール側のアダプター (グリッパーまたはトレイ) に近づけます。
2. 圧縮空気が内蔵のメカニカルロック歯を駆動して噛み合い、メカニカルロックを完了します。
3. 高精度の位置決めピンと位置決め穴により、正確な繰り返し位置決めを実現します。内蔵の空気圧通路により、ツール側のガス回路が自動的に接続され、真空または空気圧グリッパーが供給されます。
4. 内部センサーは、リアルタイムのロック状態信号をロボット制御システムに送り返します。ロボットは「固定」確認信号を受信してから以降のハンドリング作業を実行するため、ロック不完全によるワークの落下事故を防ぎます。
5. ツール交換が必要な場合、ロボットはロック解除信号を出力します。空気回路が圧力を解放します。機械的なロック歯が外れます。ロボットは現在のツールから離れ、次のターゲットのエンドエフェクターとドッキングします。
ほとんどの既製の汎用クイックチェンジ ディスクには、トレイとグリッパーの交互負荷条件が混在する場合の構造の最適化が欠けています。トレイツーリングは広範囲に偏心荷重を生成し、コンパクトなグリッパーは集中荷重を供給します。交互を繰り返すとデータム面の摩耗が促進されます。 JWGRIP は、何百ものロボット ステーション改造プロジェクトの経験を活かし、このカップリングの耐荷重分布とデータム保護構造を最適化し、偏心荷重と集中荷重が交互に繰り返されるサイクル下でも長期の位置決め安定性を維持します。
典型的な運用上の課題分析
産業用ロボットによるマルチツール混合ハンドリング (トレイ + グリッパー) を導入している工場は、通常、通常のクイックチェンジ ソリューションでは次のようなボトルネックに遭遇します。
1. 手動工具交換の長いダウンタイム 頻繁なボルトの分解/組み立て、データム調整、座標の再校正が生産時間の大部分を占め、OEEが低下し、自動化ステーションの生産能力が抑制されます。
2. 人間の操作によって引き起こされる位置精度の変動 手動によるアライメントの品質は、オペレーターの熟練度に大きく依存します。工具交換サイクルを複数回繰り返すと位置偏差が蓄積し、アセンブリの一貫性が損なわれます。
3. 手動工具交換シナリオにおける安全リスク 移動ロボットエンド付近で手動介入すると、工具交換作業を繰り返す際に衝突による負傷の危険が生じます。
4. 交互負荷条件下でのデータム表面の早期摩耗 汎用クイックチェンジディスクは、シングルタイプのエンドエフェクター用に設計されています。大きな偏心荷重のトレイと集中荷重のグリッパを交互に使用すると位置決め面の摩耗が促進され、繰り返し位置決め精度の低下やメンテナンスの頻度の低下につながります。
5. 不十分な信号フィードバック安全機構 一部の低コストのクイックチェンジユニットには、リアルタイムのロックステータスフィードバックがありません。ロックが不完全な状態でロボットが動作し、ワークの落下事故を引き起こす可能性があります。
JWGRIP ロボット クイックチェンジ グリッパー トレイ カップリングは、専用の混合荷重最適化耐荷重構造、機械式インターロック落下防止機構、リアルタイム ロック ステータス センサー フィードバック、モジュール交換可能な摩耗部品、3 ~ 120 kg をカバーするマルチグレード定格荷重製品マトリックスという 5 つの中心的な設計手段を通じて、上記の問題点に対処します。
モジュール構成
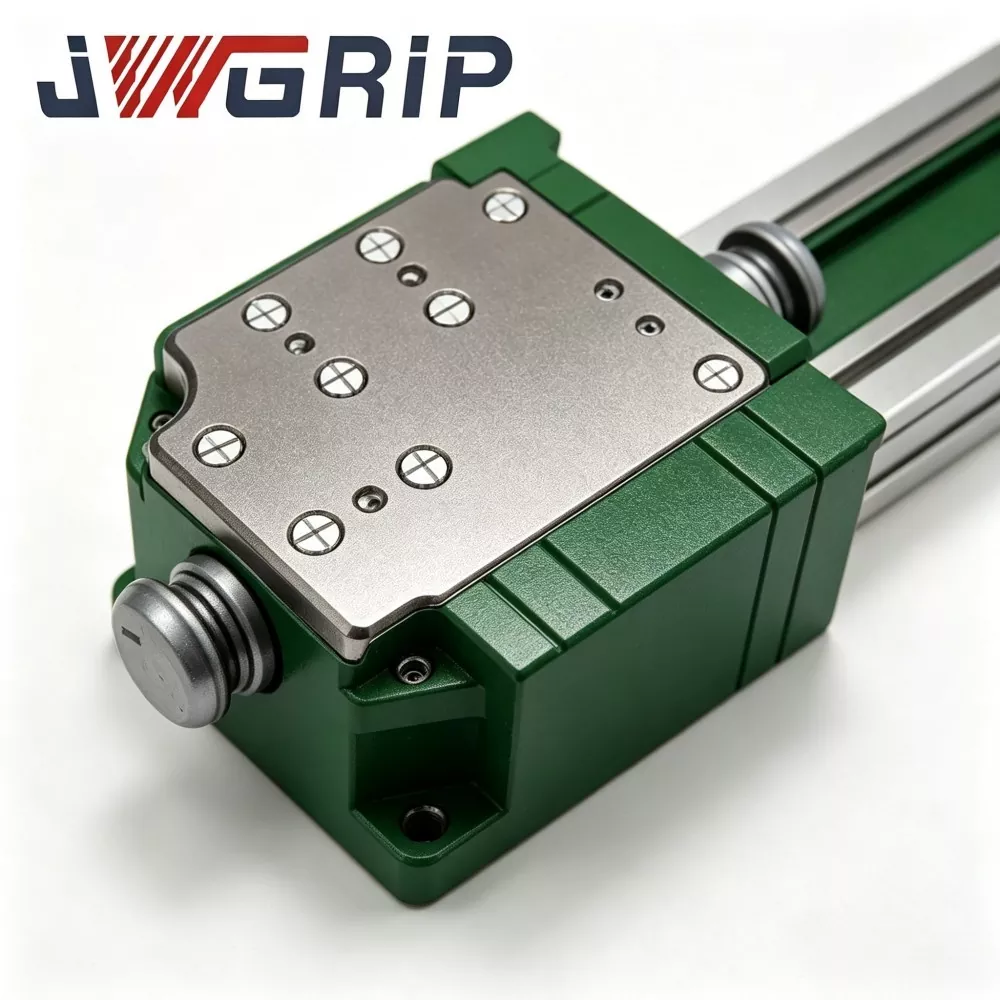
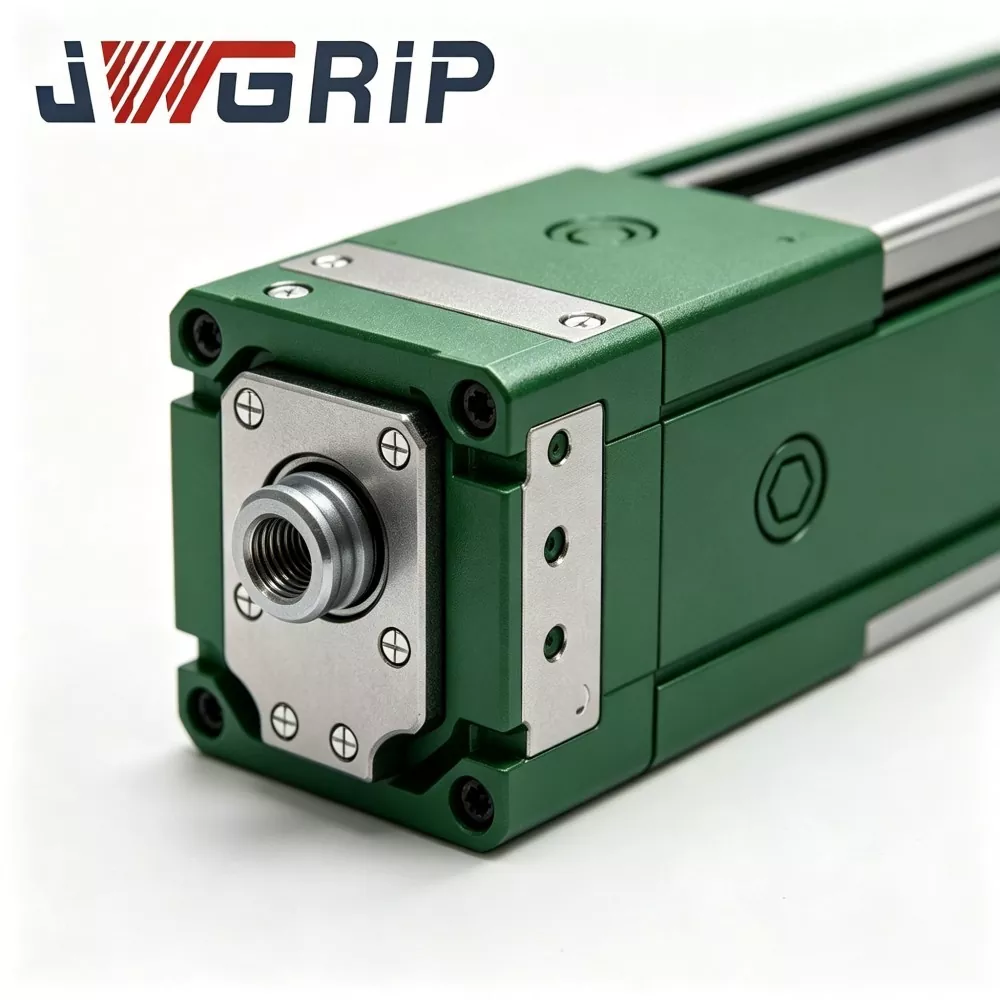
JWGRIP ロボット クイック チェンジ グリッパー トレイ カップリングは、6 つの主要な機能モジュールで構成されています。
① ロボット側マスターベース組立
② ツール側スレーブアダプター組立
③ メカニカルインターロック錠歯群(落下防止安全構造)
④ 高精度位置決めピン&位置決め穴位置決めセット
⑤ 一体化された内蔵空気圧通路アセンブリ
⑥ ロック状態検知センサー&信号出力ユニット
構造の説明
1. ロボット側のマスターベースアセンブリ メインの取り付けベースがロボットのフランジに固定されています。高強度合金鋼、応力除去処理および精密研磨されたキー嵌合基準面。ツール側のエンドエフェクターから伝達される複合的な動的荷重に耐えます。
2. ツール側スレーブ アダプター アセンブリ ツール側接続プレート。各グリッパーと各トレイに個別に取り付けられます。ドッキング寸法、基準面、ガス回路インターフェースにおいてマスターベースと一致します。
3. メカニカルインターロックロック歯グループ 空気圧で作動するメカニカルロック歯。ドッキング後の確実な機械的係合を実現します。空気圧供給が誤って停止した場合でも、機械的インターロックがロック状態を維持してツールの落下を防ぎ、CE 準拠のパッシブセーフティ保護を実現します。
4. 高精度位置決めピンおよび位置決め穴位置決めセット 精密研磨された位置決めピンと位置決め穴は、ドッキング後の繰り返し位置決め性能 ≤±0.008 mm を保証します。特別に最適化された耐荷重ブッシュは、偏心荷重と集中荷重の交互サイクルによって引き起こされる摩耗を遅らせます。
5. 統合された内蔵空気圧通路アセンブリ マスター側とスレーブ側の内側に密閉されたガス回路チャンネルが内蔵されています。ドッキング中に空気圧接続を自動的に完了し、追加の外部チューブのレイアウトを必要とせずに、空気圧グリッパーまたは真空トレイに圧縮空気を供給します。
6. ロック状態検出センサーと信号出力ユニット オンボードセンサーは実際のメカニカルロックの係合状態を検出し、ロボット-PLCシステムに向けてスイッチ信号を出力します。ロボットの動作ロジックは、「完全にロックされた」確認信号を受信した場合にのみ動作を許可するように構成できます。
主要な技術的利点
1. トレイとグリッパーの交互交換シナリオ向けに混合荷重に最適化された構造
市販されているほとんどのクイックチェンジ ディスクは、単一カテゴリのエンドエフェクタを対象としています。このカップリングは、大面積トレイとコンパクトなグリッパーの間で頻繁に交換できるように、耐荷重リングと位置決めピン ブッシング構造を強化します。偏心荷重と集中荷重が交互にかかる条件下でのデータム面の摩耗を軽減します。フィールドプロジェクトによる検証: 定格負荷の 24 時間サイクル生産で 100 万回を超える安定したドッキング サイクル。
2. ≤±0.008 mm の繰り返し位置決め精度により、組み立ての一貫性を実現
高精度合金軸受スリーブと研磨仕上げの位置決めピンを採用。トレイとグリッパーの交換後は、ロボットとプログラムの座標を大規模に再調整する必要がなくなり、現場のエンジニアのデバッグ作業負荷が大幅に軽減されます。新エネルギー電池セルのスタッキングや 3C コンポーネントの組み立てなどの高精度のシナリオに不可欠です。
3. 二重安全設計: 機械的セルフインターロック + 電気的ロックステータスフィードバック
パッシブメカニカルインターロックは、偶発的なエア供給喪失時にもロック状態を保持し、突然の工具の分離を防ぎます。ロボット コントローラーは、「完全にロックされた」電気フィードバック信号を受信した後にのみモーションを実行できます。この CE 認定の二重安全メカニズムは、無人作業場における重大な安全上の危険を排除します。
4. 低コストのメンテナンスを実現するモジュール式の摩耗部品アーキテクチャ
位置決めピンスリーブやシールリングなどの主要な消耗部品は分割モジュール設計を採用しています。ユーザーは、メインマスターベースをロボットフランジから取り外すことなく、ローカルの摩耗部品のみを交換できます。機器のダウンタイムを短縮し、長期的なメンテナンス費用を削減します。スペアパーツキットは本体の見積書と一緒に提供できます。
5. 広範囲の定格荷重マトリックスと複数のロボットブランドの互換性
純正品の定格荷重は3kg~120kgまで対応します。取り付けフランジの寸法は主流のロボット業界標準に従っており、ABB、FANUC、KUKA、YASKAWA、および中国国内のロボット ブランドと互換性があります。真空トレイ、メカニカルグリッパー、空圧ジョー、その他のエンドエフェクターとの接続をサポートします。特別な要件に応じて、カスタム設計のフランジ、定格荷重、またはシール構造の変更が可能です。
6. 完全な社内製造と完全なエンジニアリングサポートサービス
原料の選別、熱処理、精密加工、完成品の繰り返し試験などの基幹工程をJWGRIPの工場内で完結し、基幹工程の外部委託を一切行いません。エンジニアリング チームは、2D/3D 図面、設置マニュアル、パラメータ設定の提案をエンドユーザーに提供します。
複数の業界のアプリケーション シナリオ
1. 新エネルギー電池およびエネルギー貯蔵モジュール組立ライン
リチウムイオン電池モジュールのワークショップでは、1 台のロボットがモジュールの搬送用の真空吸引トレイと、治具の締め付け作業用の機械式グリッパーを交互に使用する必要があります。 JWGRIPカップリングにより無人自動工具交換を実現。工具交換にかかる時間は手動の 15 分から自動の 3 秒に短縮され、工具交換に伴う生産ラインのダウンタイムが大幅に短縮されます。中国南部の複数のエネルギー貯蔵機器メーカーがこのソリューションを採用しています。
2. 3C-電子製品組立生産ライン
携帯電話コンポーネントおよびノートブックシェル組立ステーションでは、軽負荷グレード (3 ~ 10 kg) カップリングが小型材料トレイおよび小型空気圧グリッパーと連携します。高精度のドッキングにより、工具交換による組立ずれを回避し、精密電子部品の高速連続組立をサポートします。
3. 自動車部品自動組立ワークショップ
自動車部品の生産では、ロボットがバルク材料トレイと位置決めクランプグリッパーの両方を処理する必要があります。中~重荷重グレード (25 ~ 120 kg) のカップリングでは、頻繁にツールを交換する必要があります。
4. インテリジェント・ロジスティクス自動仕分けステーション
自動材料仕分けワークショップでは、ロボットが箱全体の搬送トレイと単体のピッキンググリッパーを交互に使用します。 1台のロボットで多機能な運用を実現し、自動仕分けシステムの総投資額を削減します。
生産ワークフローと品質管理体制
JWGRIP は、生産チェーン全体にわたって ISO 9001:2015 品質管理システムを導入しています。社内設備には、CNC マシニング センター、高温熱処理炉、精密研削盤、金属組織検査装置、包括的な繰返し負荷テストベンチ、塩水噴霧試験施設が含まれます。すべてのコアコンポーネントの機械加工は、完成した外注部品を調達するのではなく、社内で仕上げられます。
完全な制作ワークフロー:
1. 原材料受入検査:合金鋼棒材は化学成分分析と硬さ試験を受けます。不適合な原材料は生産に入る前に拒否されます。
2. CNC荒加工と仕上げ加工:高精度CNC装置を使用して、本体、位置決めピンハウジング、ロック歯コンポーネントを成形します。
3. 真空熱処理と表面硬化:主要な耐荷重コンポーネントは焼入れと焼き戻しを経て、硬度と耐摩耗性能が向上します。
4. 精密研削プロセス:厳しい寸法公差と表面粗さの要件を満たすために、重要なデータム面と位置決めピン穴を精密研削します。
5. コンポーネントの組み立てと空気圧回路の試運転:ロック歯、シール要素、センサーユニットを組み立てます。内部ガス回路の気密テストを実施します。
6. 全機能の循環負荷テスト:完成したすべてのカップリングは、定格負荷条件下でロックとロック解除の循環シミュレーションを数千回実行します。繰り返し位置決めの精度、気密性、信号フィードバックの信頼性を検証します。不適格なユニットは再作業のために返却されます。
7. 最終検査とレーザーマーキング:寸法チェック、外観検査、認証マーキング;認定された製品は、在庫のために完成品倉庫に入ります。
メンテナンスのご案内
1. 毎日の目視検査:各生産シフトの前に、基準面、ロック歯の作業領域、シールリングに欠け、汚れ、または機械的衝撃による損傷がないかを目視で確認します。乾燥した圧縮空気で異物を除去します。
2. サイクルカウントベースのメンテナンストリガー:24 時間の連続生産の下で、300,000 ドッキングサイクルごとに位置決めピンスリーブとシールリングを検査します。データム表面を清掃し、耐摩耗グリースを塗布します。傷や明らかな磨耗が見られる場合は、消耗部品を交換してください。粉塵の多い作業場環境でのメンテナンス間隔を短縮します。
3. 操作禁止リマインダー:過大な負荷の適用を禁止します。マスターベースとスレーブアダプター間の激しい衝突を禁止します。専門的な技術指導なしに、内部のメカニカルロックツースアセンブリを分解しないでください。
4. 長期放置保管時の保護:カップリングユニット全体を清掃し、基準面とロック歯面に防錆グリースを塗布してください。乾燥した防塵キャビネットに保管してください。
アフターセールス
1. 設置、試運転、オンサイトでの障害トラブルシューティングをカバーするリモートのオンライン技術ガイダンス。
2. すべての発注書に対して提供されるフルセットの運用保守文書。
3. OEM カスタム プロジェクトに関するエンジニアリング レベルの技術コンサルティング: フランジ寸法の変更、シール構造のアップグレード、特殊な定格荷重の適応など。
4. プロジェクトベースの大量注文の場合は、交渉可能な有料のオンサイト技術サービスをご利用いただけます。
5. 位置決めピンスリーブ、シールリング、その他のウェアラブルコンポーネント用の独立したスペアパーツ供給により、顧客側の技術者による現場交換をサポートします。
6. 保証の説明:正しい設置と定格負荷の動作条件に基づく、非消耗品の主要構造コンポーネントに対する 2 年間の保証。消耗部品(シールリング、位置決めピンスリーブ)は無償保証の対象外となります。不適切な取り付け、過負荷操作、人為的衝突、または仕様を超える化学腐食によって引き起こされた損傷は保証の対象になりません。
調達およびプロジェクト評価のリファレンス
JWGRIPロボットクイックチェンジグリッパートレイカップリングのコアバリュー:目的に最適化された混合トレイグリッパー交互耐荷重構造、≤±0.008 mm繰り返し位置決め精度、機械的インターロック+電気信号二重安全機構、モジュール交換可能な摩耗部品、マルチグレード荷重マトリックス、OEMカスタムエンジニアリング機能。これにより、オートメーションステーションの主要なボトルネック、つまり手動による工具交換の長いダウンタイム、人為的な位置決めのずれ、手動介入による安全上の危険、偏心荷重と集中荷重が交互にかかる場合のデータム摩耗の加速、不完全なロック安全保護が解決されます。
プロジェクト評価のリマインダー:
1.実際のロボットのフランジ寸法と必要な定格荷重を確認します(エンドエフェクターの単なる静的な重量ではなく、動的な衝撃荷重を考慮します)。十分な安全マージンを確保してください。
2. ツールスワップオブジェクトを明確にする: ツール側のスレーブアダプターを装備する必要があるグリッパーとトレイの数量をリストします。
3. ワークショップの圧縮空気源の品質と圧力安定性を検証します。圧力変動が激しい場合は、エアフィルター、圧力調整器の組み合わせをお勧めします。
4. ロックステータス信号受信のためのロボット PLC IO リソースの状態を確認します。 JWGRIP は、電気インターフェースのドキュメントを無料で提供します。
5. 標準在庫バージョンは短納期を実現します。特別なフランジ、特別なシールグレード、または特別な定格荷重要件に対応する OEM カスタム エンジニアリング サービスを採用します。
よくある質問
Q1: このカップリングは手動作業なしで全自動ツール交換を完了できますか?
はい。ロボットクイックチェンジグリッパートレイカップリングはロボットシステムからの空気圧制御信号を受信し、自動的にロック/ロック解除を完了します。ツール交換ロジックはロボット プログラム内に統合できます。アイドル状態のグリッパーとトレイを保持するには、対応するツールストレージラックを設定する必要があることに注意してください。
Q2: トレイとグリッパーを交換した後は、毎回座標の再調整が必要ですか?
このカップリングは、正しい設置条件下で ±0.008 mm 以下の繰り返し位置決め精度を達成します。大規模な座標の再校正は不要です。初回の試運転時には若干の微調整が可能です。
Q3: 標準外のカスタムロボットフランジ寸法に適応できますか?
在庫標準バージョンは、主流のロボットフランジ仕様に一致します。標準以外のフランジ要件の場合は、発注前に図面を提出してください。取付面寸法のOEM特注加工が可能です。
Q4: ロボット動作中に圧縮空気の供給が止まったらどうなりますか?
メカニカルセルフインターロック構造を内蔵しており、エア圧がなくてもロック歯が噛み合い、工具の落下事故を防ぎます。ロック解除動作は、ロック解除信号と有効な空気圧の両方が存在する場合にのみ発生します。
Q5: 長時間連続循環生産を行う場合の重要なメンテナンス項目は何ですか?
主な作業:基準面と錠前部の清掃。シールリングと位置決めピンスリーブをサイクリックカウントで検査します。耐摩耗グリースを補充します。明らかな摩耗が現れたら、消耗部品を交換してください。粉塵の多い作業場でのメンテナンスサイクルを短縮します。
お問い合わせを送信
連絡先情報
-
住所
中国広東省東莞市虎門鎮大寧起業路44号
-
-
Eメール
JWGRIP へのお問い合わせを歓迎します。当社の専門技術および営業チームは、無料の治具選択、カスタマイズされたソリューション設計、正確な見積りを提供します。

ニュースのおすすめ