日本語
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

プロフェッショナルロボット クイックチェンジグリッパーシリーズ 産業オートメーション向けメーカー
ロボットクイックチェンジグリッパーシリーズの自動化に焦点を当てたレトロフィットサプライヤーとして、JWGRIPは、既存の手動操作のワークホールディング インフラストラクチャを維持しながら、部分ラインの自動化を追求する CNC ワークショップやオートメーション インテグレーター向けに、機械的疲労試験と標準化されたバッチ生産を備えたトレイ カップリング アダプター、ロボット エンド グリッピング モジュール、多関節グラッピング アームを提供しています。このロボット側スイッチング ハードウェアは、器具を完全に交換することなく、主要なアップグレードの障壁を取り除きます。 UPCゼロ点位置決めシリーズと組み合わせると、ゼロポイントパレットシリーズ、ロボット操作ステーションと手動セットアップステーションの間でワークピースをシームレスに移動するための、完全に自動化されたマテリアルハンドリングワークフローを構築します。厳格な機械的ロック ストロークと位置決めピンの公差制御が大量生産に適用され、手動と自動が混在する生産条件下でも長期的な位置決めの安定性が保証されます。
障害メッセージ
多くの機械工場はすでに成熟した手動治具システムを所有しています。工場管理者がロボットハンドリングの導入を計画する場合、多くの場合、ロボットアームのみを購入すれば無照明で生産結果が得られると想定します。実際には、ロボット本体は動作を実行する装置にすぎません。適合するエンドエフェクタースイッチングハードウェアがなければ、ロボットは生産現場の既存のパレットや備品を確実に掴んだり、持ち上げたり、位置を特定したりすることができません。
ロボットグリップハードウェアの適合性が低いとどのような悪影響が生じますか?
ロボットの高速動作中に、カップリングの緩み、掴み位置のオフセット、または偶発的なパレットの落下が発生する可能性があります。多くの自動化プロジェクトは、ロボット コントローラーの故障ではなく、ロボット フランジとワークピース キャリア間の接続ハードウェアの互換性がないために稼働時間の低下に悩まされています。
ロボット ハードウェアを追加した後、既存の手動セットアップ ワークフローをどのように維持しますか?
初期の自動化変革スキームの多くは、ワークショップに全自動モードの選択を強制し、便利な手動介入を放棄することを余儀なくされています。実際の少量バッチ混合生産では、オペレーターは依然として特殊形状のブランクを手動でロードしたり、半完成部品を検査したり、緊急のワークピースの分解に対処したりする必要があります。
ロボット側のスイッチング ハードウェアは完全無人量産のみに適用されますか?
これはよくある誤解です。また、半自動ハイブリッドモードのワークショップにも大きな価値をもたらします。オペレーターは複雑な手作業による準備作業をオフラインで完了でき、ロボットが反復的なパレット搬送タスクを担当します。
機能の違い
ロボット クイック チェンジ グリッパー トレイ カップリング: この中間接続コンポーネントは、グリッピング モジュールとターゲット パレットの間に安定した機械的マッチング関係を確立します。ロボットの動作位置決め誤差によって生じるわずかな位置偏差を吸収し、高速搬送サイクル中の機械構造間の剛体衝突による損傷を回避します。
N160 ロボット クイック チェンジ グリッパー モジュール: このコア フランジ取り付けモジュールは、ロボットの出力フランジに直接取り付けられるベース ユニットとして機能します。後続のグラブアームに標準化されたロックインターフェイスを提供し、ロボットプログラムのパラメータを繰り返し変更することなく、さまざまなエンドツールを迅速に交換できます。
ロボットクイックチェンジグリッパー用 N160 ヒンジリンケージアーム: パレットの外側輪郭に物理的に接触する可動実行アーム。パレットエッジ形状に合わせて構造外形を最適化し、安定したラッピング式掴み力を実現します。ロボットの軌道移動時の加減速時の滑りを防止します。
主要な評価指標
定格負荷が実際の生産需要と一致しているかどうかを確認するにはどうすればよいですか?
ユーザーはロボットアームの定格荷重データを参照するだけでは済みません。グリッパーモジュール、リンケージアーム、パレット、治具、生のワークピースを含む総重量を計算する必要があります。複合荷重を超えると機械的摩耗が加速し、隠れた落下の危険が誘発されます。
グリップ動作の繰り返し位置決め精度がゼロ点チャック精度と同じくらい重要なのはなぜですか?
たとえ機械側のチャックがミクロンレベルの精度を持っていたとしても、ロボットのグリッパがパレットのピッキング&プレイス時に大きな位置ずれを発生させると、システム全体の精度が大幅に低下します。グリッパ側の位置決め誤差は、ワーク保持ループ全体に伝わります。
ロボット側のハードウェアではどのような環境要因を考慮する必要がありますか?
ロボットのエンドエフェクターは、切削クーラント、金属切粉、オイルミストが飛散する工作機械周辺ゾーン内で作業します。ハードウェアの表面処理とシール性能は、ジョイントの可動位置内の腐食や切りくず詰まりに耐える必要があります。
周辺のゼロ点ワーク保持ハードウェアとのシームレスなドッキングを実現するにはどうすればよいですか?
UPCゼロ点位置決めシリーズと連携するにはどのような前提条件が必要ですか?
対象パレットの外側輪郭の掴み寸法を一貫して保ちます。ロボットがロボット互換パレットの安定したピッキング動作を完了できるように、ヒンジ リンケージ アームの形状は UPC シリーズ パレットのエッジ構造に対応している必要があります。
ゼロポイントパレットシリーズと組み合わせるとどのようなメリットがありますか?
トレイカップリングアダプターを使用すると、通常の手動パレットもロボットで扱うことができます。店舗は、半自動変換を実現するために既存のパレットをすべて交換する必要がなく、以前のハードウェア投資を保護します。
ハイブリッド モード動作において回避すべき隠れたリスクは何ですか?
同一ロボット作業エリア内で外形寸法の異なるパレットの混在使用を防止します。アウトライン サイズが異なると、掴む位置が正しくなくなります。現場では厳密なパレットの分類管理が必要です。
ハードウェアの材質とプロセスの特性
グリッパーモジュールとリンケージアームの主要構造体には高張力合金鋼を採用。キー接触面とロック面には浸炭焼入れと精密研削加工を施しております。完成した各コンポーネントは、出荷前に繰り返されるグラブ・リリースの繰り返し疲労テストに合格します。構造変形は定格全荷重条件下で厳密に制御されます。
フランジ接続寸法は、主流の産業用ロボットインターフェース規格に準拠しています。キーの取り付け穴の位置は互換性を維持し、現場での取り付け時の二次修正作業を軽減します。
カスタム適応サービスには、非標準のパレット外形やさまざまなロボット ブランドに適合するために、つかみストロークの調整、特殊なフランジ変換プレート、耐摩耗性の表面処理が含まれます。
アプリケーションノート
ロボット側の把持コンポーネントは、動作サイクルごとに頻繁に加減速の衝撃を受けます。ヒンジジョイント内に切りくずが蓄積すると、動作抵抗が増加し、つかみオフセットが発生します。定期的なジョイントの清掃と潤滑は、毎日の機器メンテナンスのチェックリストに組み込む必要があります。定期的なメンテナンスを行わずに継続的に動作すると、たとえ適切に設計された自動化コンポーネントであっても、グラブの安定性が徐々に低下します。





- View as

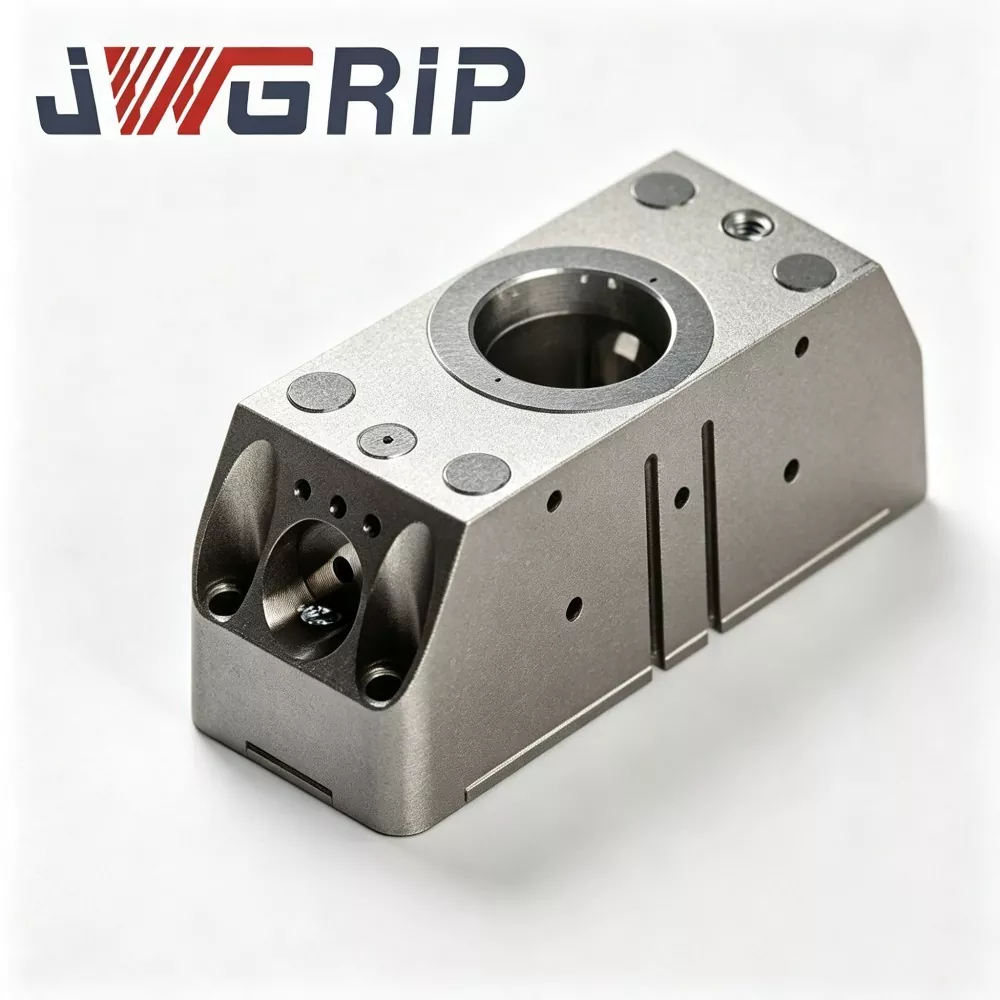
N160 ロボット用ヒンジリンケージアーム クイックチェンジグリッパー
JWGRIP は、中国におけるロボット クイック チェンジ グリッパー用 N160 ヒンジ リンケージ アームの専門メーカーおよびサプライヤーであり、標準製品を完全在庫して工場直接サービスを提供し、世界的なオートメーション プロジェクトの展開とワークショップのメンテナンスをサポートしています。これは、N160 シリーズ ロボット クイック チェンジ グリッパー モジュール用に特別に設計された、高性能コア力伝達ヒンジ ロッカー コンポーネントです。最適化された力伝達構造と熱間鍛造一体成形技術を単一の機能ユニットに統合し、リニアピストン駆動力をグリッパージョーの揺動クランプ運動に変換する重要な運動学的部品として機能します。
N160 ロボット クイック チェンジ グリッパー モジュール
JWGRIP は、中国における N160 ロボット クイック チェンジ グリッパー モジュールの専門メーカーおよびサプライヤーであり、大量注文調達をサポートし、世界的なオートメーション プロジェクト パートナーに正規の工場出荷時の価格を提供しています。これは、最新の柔軟な無人生産ライン向けに特別に設計された、新しくアップグレードされた統合ロボット エンドオブアーム実行ユニットです。空気圧パラレルグリッパーとロボットのクイックチェンジインターフェイスを単一のモジュラーボディに革新的に統合することで、個別のクイックチェンジディスクや独立したグリッパーアセンブリの必要性がなくなり、追加の多層接続フランジや移行アクセサリが不要になります。
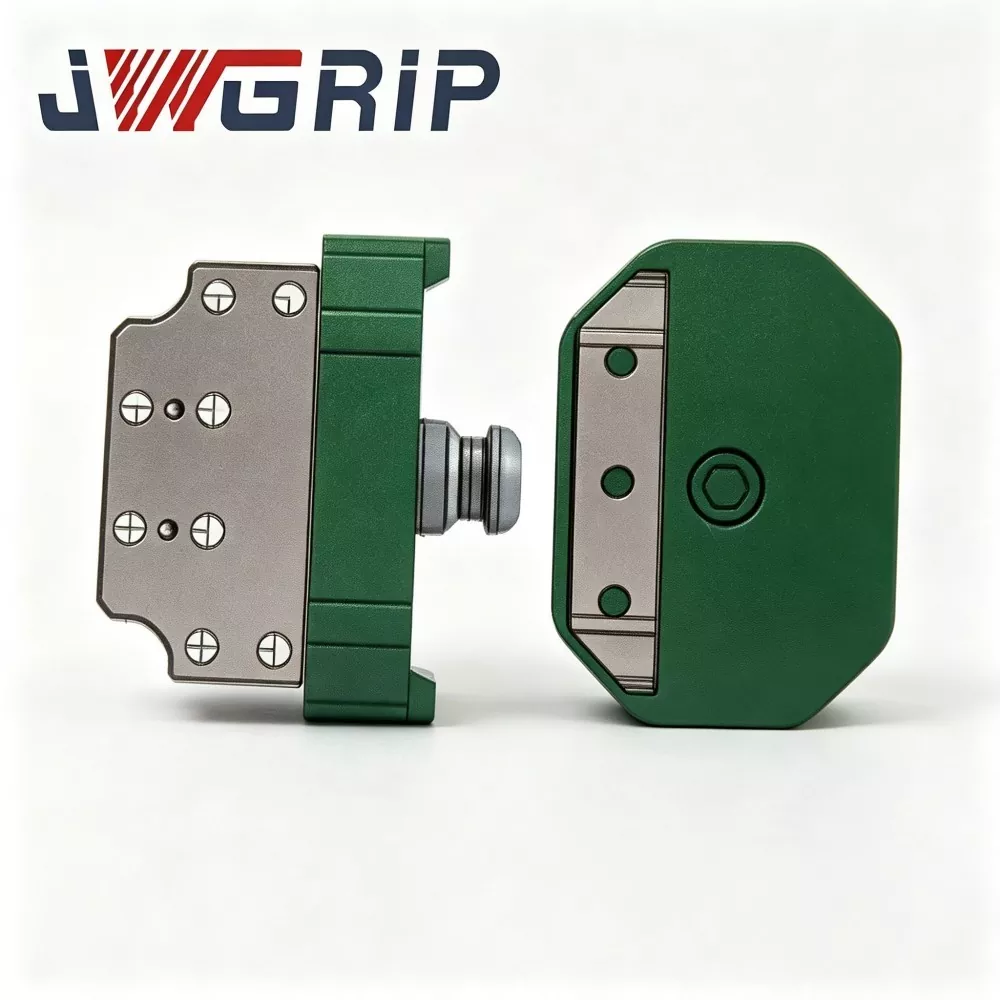
ロボットクイックチェンジグリッパートレイカップリング
JWGRIP は、中国におけるプロフェッショナル ロボット クイック チェンジ グリッパー トレイ カップリングのメーカーおよびサプライヤーです。これは、柔軟な無人自動生産ライン向けに特別に設計された、高度な統合型ロボット エンド エフェクター スイッチング コンポーネントです。高強度合金鋼の構造構成と精密研削プロセスを単一のユニットに統合し、グリッパー、トレイ、その他のエンドツールの交換時に手動介入なしで完全に自動化されたロボットツールの切り替えを実現します。
JWGRIP は、中国の専門 ロボットクイックチェンジグリッパーシリーズ メーカーおよびサプライヤーです。当社の工場から競争力のある価格で高品質の製品を卸売りしていただくことを心から歓迎します。
ニュースのおすすめ