日本語
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






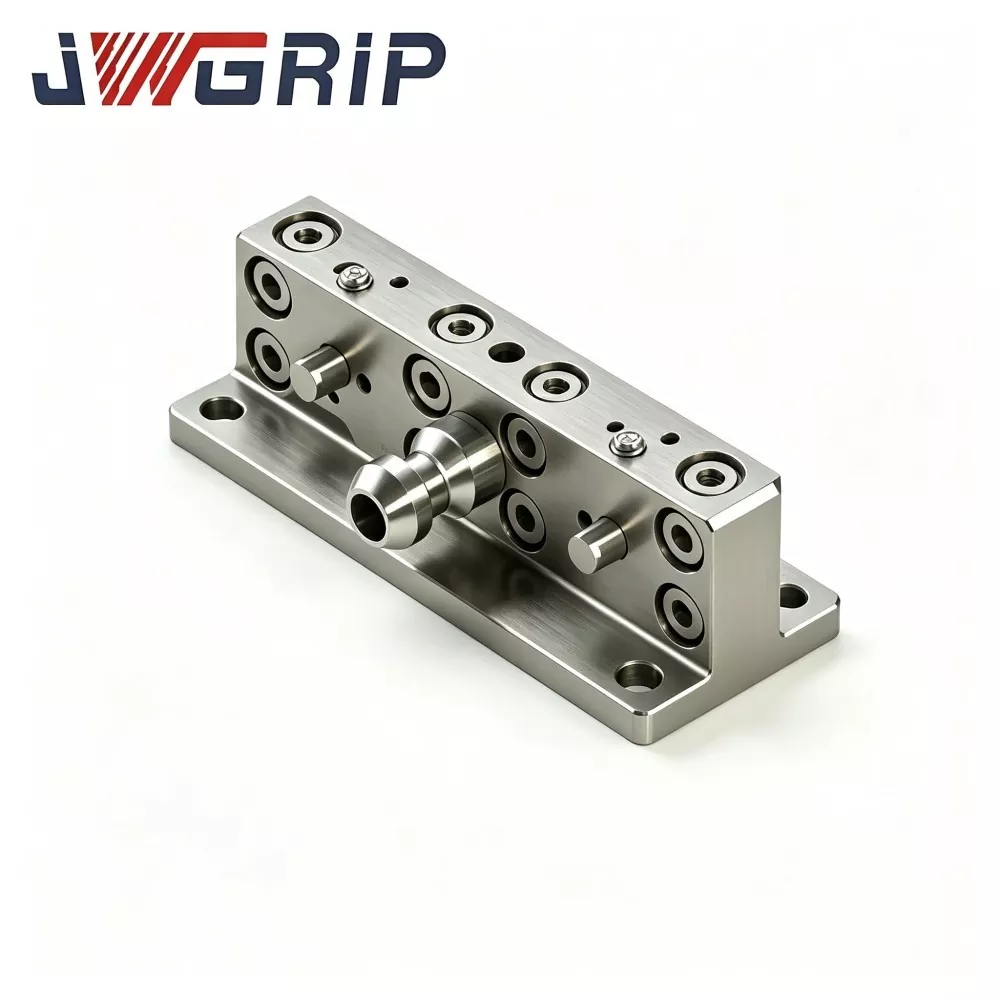
ロボットクイックチェンジツールチェンジャー用UPCヒンジリンケージアーム
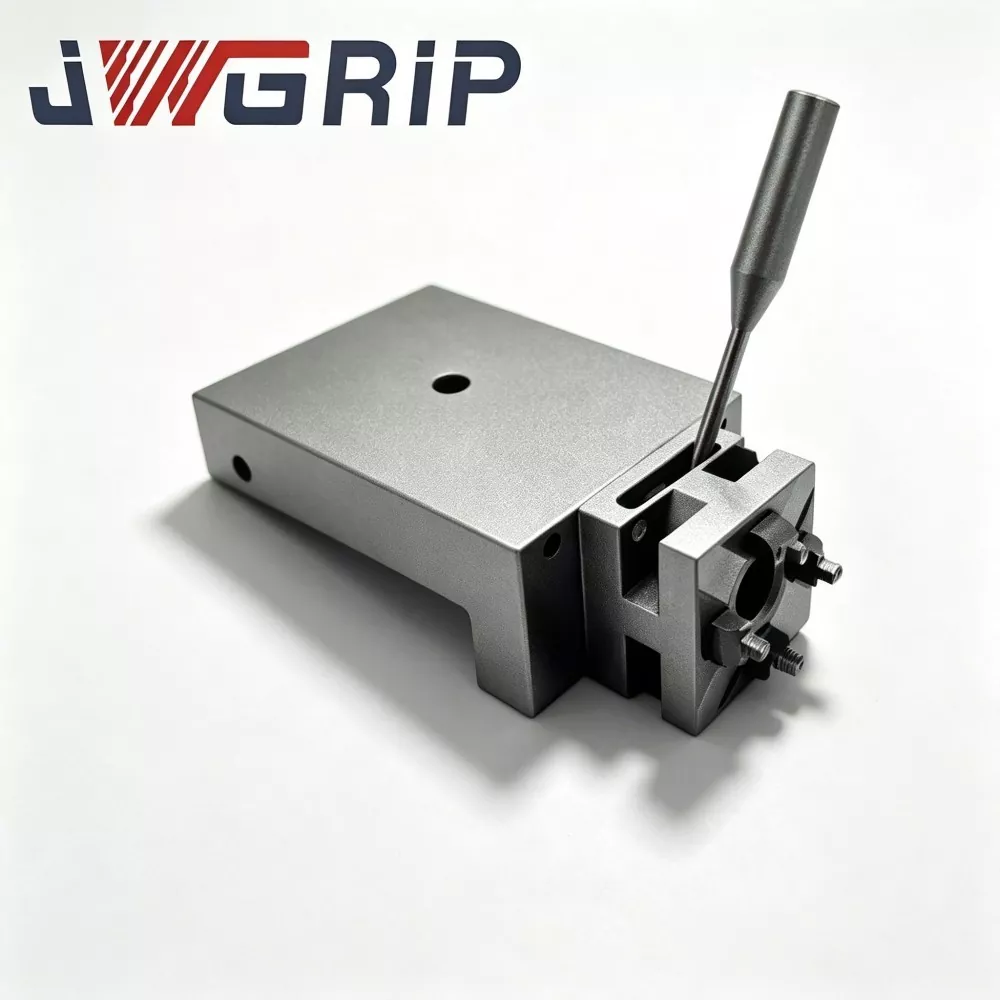
JWGRIPは、中国のロボットクイックチェンジツールチェンジャー用UPCヒンジリンケージアームの専門OEM輸出業者です。これは、ロボット自動治具交換および無人 CNC フレキシブル生産セル用に特別に設計されたコア構造接続コンポーネントです。ロボットのエンドエフェクタと UPC のゼロ点パレット セットの間の重要な力伝達媒体として機能するこの最適化されたヒンジ リンケージ アームは、純粋にロボットの軸動作を通じてゼロ点パレットの機械的なロックとロック解除を実現し、追加の空圧および油圧補助駆動装置の必要性を排除します。
ロボットクイックチェンジツールチェンジャー用UPCヒンジリンケージアームは、高精度に最適化されたヒンジリンケージ機械構造を採用し、ロボットの直線運動を安定した信頼性の高いパレットクランプおよびロック解除動作に変換します。高張力合金構造用鋼から機械加工されたこの製品は、内部加工応力を排除し、長期的な構造安定性を確保するために、荒加工後に厳格な応力除去処理を受けています。
ヒンジ接合面は精密研削加工が施されており、スムーズなサイクリックリンク動作と優れた耐摩耗性を実現しています。フローティング補償機能を備えたリンケージアームは、ロボットのドッキング中に繰り返される小さな位置決め誤差を吸収し、わずかなアライメントのずれによって引き起こされる部品の詰まりや構造の損傷を効果的に回避します。自動化された CNC 生産セルや消灯製造ワークショップに広く適用され、長期サイクルの無人パレット交換作業の安定性と継続性が大幅に向上します。
従来のロボットによるパレット交換ソリューション
1. ほとんどのソリューションは、ゼロ点のロックとロック解除を完了するために、ロボットのフランジに取り付けられた外部エアシリンダーまたは油圧アクチュエーターに依存しています。これにより、アーム先端の重量が増加し、追加の気液配管レイアウトが必要となり、漏れや故障のリスクが増大します。
2. 高密度の自動生産セルでは、過剰な周辺パイプラインがロボットの動作軌道を妨げ、有効な作業スペースを縮小します。
3. 単純な剛性接続アームでは、ロボットのドッキング中のわずかな位置オフセットを補正できません。位置決めのわずかなずれにより、異常な応力、機械的詰まり、さらにはゼロ点パレット ロック構造に永久的な損傷が発生し、無照明製造の装置のダウンタイムが増加します。
主要な設計上の利点
· 高強度合金構造用鋼から製造され、切削による内部応力を除去するために粗加工後に応力緩和処理が施されています。
· ヒンジジョイントの接触面は精密研磨を経て、スムーズな循環リンク動作と部品の摩耗の低減を保証します。
· 内蔵リンケージフローティング機能により、ドッキング中のロボットの繰り返し位置決め公差によって引き起こされる微小なアライメント誤差を吸収します。
· パレットのロック/アンロック動作はロボット軸の動きによって完全に駆動され、流体力による補助ハードウェアが不要になります。
· 標準の UPC シリーズ ゼロ点パレットと直接互換性があります
複数の自動セルインテグレータからのフィードバックにより、このリンケージアームがロボットのアーム端のセットアップを合理化し、周辺補助部品の数量を削減し、長期サイクルの無人製造下での自動パレット交換の信頼性を強化することが検証されています。
アプリケーションの価値
ロボット エンドエフェクター クイック チェンジ ユニットの機械的移行実行コンポーネントとして、ロボット クイック チェンジ ツール チェンジャー用 JWGRIP UPC ヒンジ リンケージ アームは、UPC 標準のロボット クイック チェンジ ツール チェンジャーと組み合わせるために特別に構築されています。これにより、ツールマガジンとロボットエンドエフェクター間のスイング移行と姿勢微調整補正の課題が解決されます。
ロボットの自動工具交換サイクル中、ロボットのジョイントの位置決め公差、ツールマガジンの取り付けオフセット、および自重による治具のたわみによって引き起こされる、位置決めの偏差はほぼ避けられません。剛性の高い固定接続構造は、ドッキング時に激しい衝撃を与えます。
軽微な影響: クイックチェンジプレート位置決めピンの磨耗とドッキングの詰まり
重大な結果: ロボット減速機の損傷、クイックチェンジ内部ロックアセンブリの破壊、クイックチェンジシステム全体の耐用年数の短縮
従来のリジッドリンケージは角度浮動補償能力がゼロであるため、治具の取り付け精度に非常に厳しい要件が課せられます。ほんのわずかな取り付けのずれでも、プロジェクトの展開中に現場でのドッキングの失敗や機械的な障害を引き起こす可能性があります。
JWGRIP ヒンジ リンケージ アームは、特別なヒンジ スイング リンケージ アーキテクチャを使用しています。全体的な高い構造剛性を維持しながら、調整可能なフローティング補償を実現します。
ドッキング時のオフセット位置偏差と機械的衝撃力の緩衝
ロボットおよびクイックチェンジツールチェンジャーの精度要件を緩和
自己適応型ツールドッキング位置合わせとロボットのスムーズなグラブアンドリリース動作を実現
軽量仕様と機械的強度のバランスをとり、ロボットの最終負荷制限を満たす
ロボット クイック チェンジ ツール チェンジャー用 UPC ヒンジ リンケージ アームは、ツール マガジンの切り替え、マルチツールのロータリー切り替え、および自動パレット ピック アンド プレイス タスクに広く使用されています。オンサイトのデバッグ作業負荷が軽減され、ロボットのクイックチェンジワークフローの安定性と耐用年数が向上します。これは、JWGRIP UPC準拠のロボットクイックチェンジワークステーションを構築するための重要な機械的リンケージアクセサリとして機能します。
内部構造レイアウト
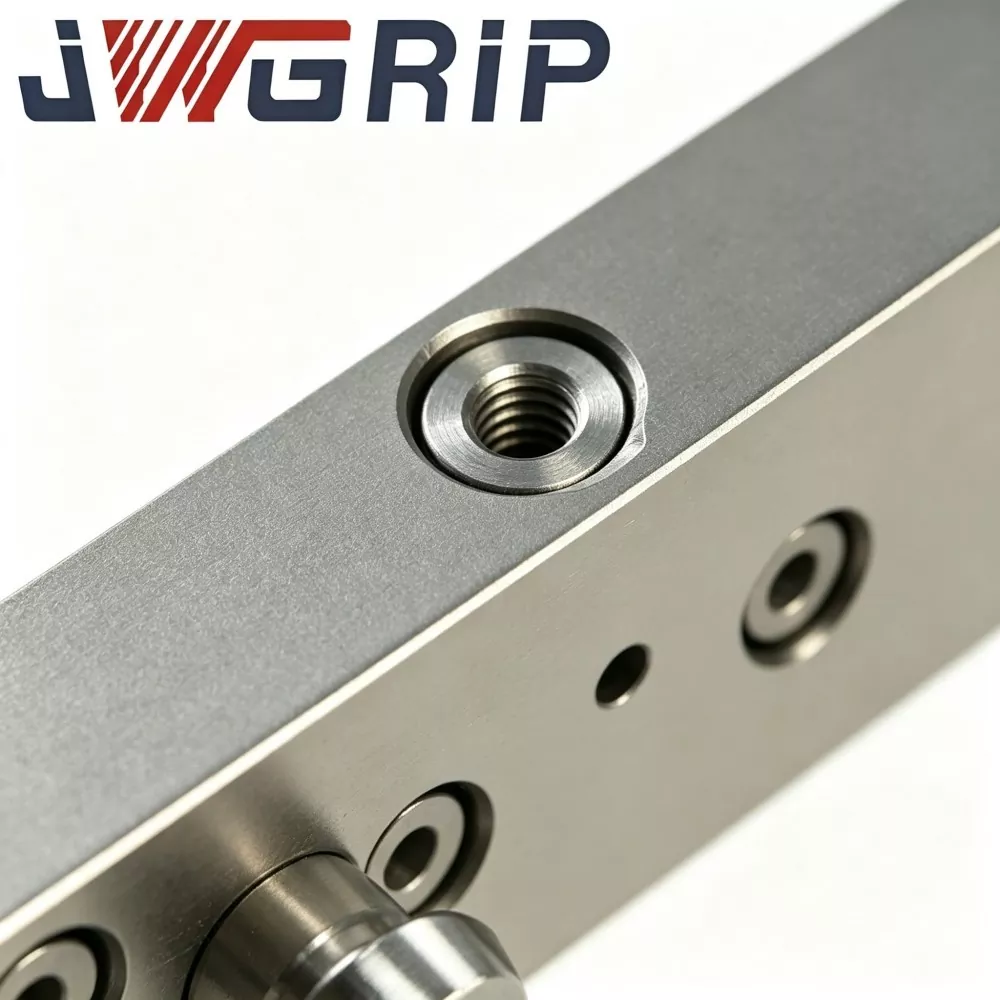
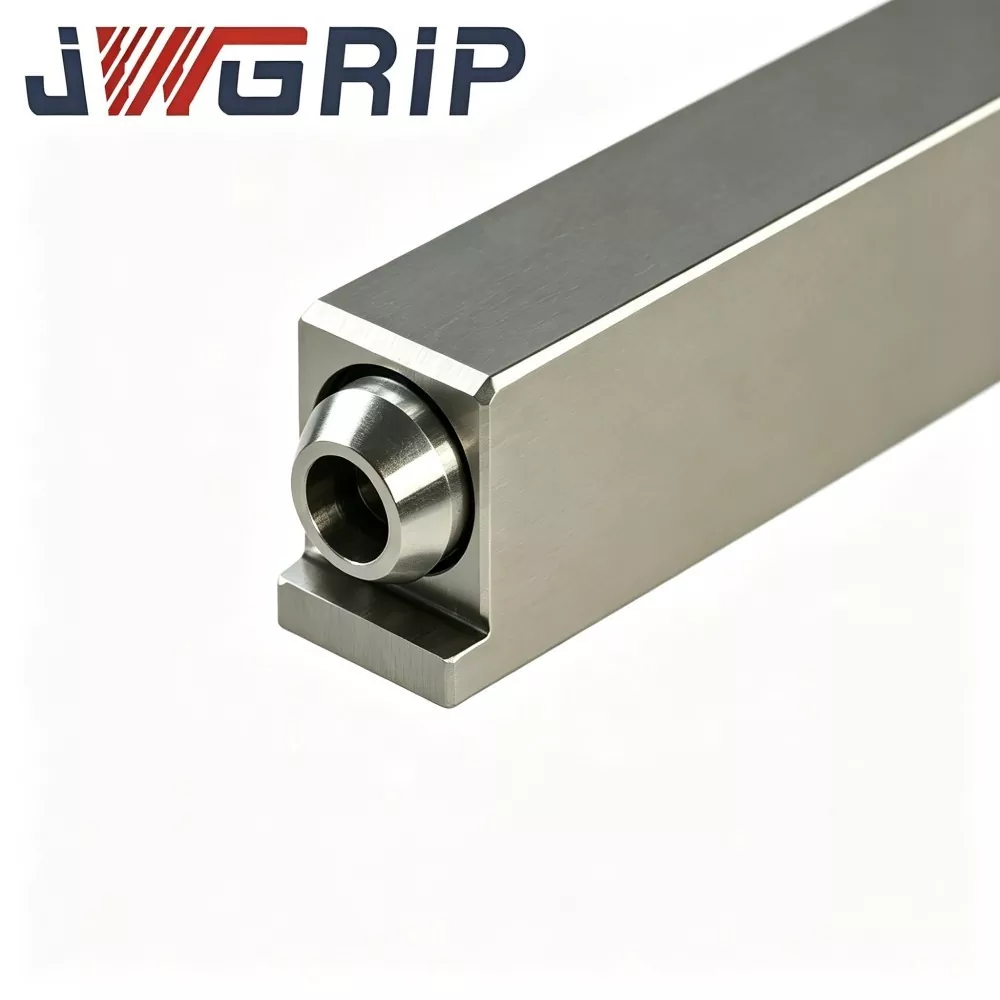
JWGRIP UPC ヒンジ リンケージ アームは、メイン リンケージ本体、デュアル ヒンジ回転ジョイント、UPC 標準クイックチェンジ ドッキング フランジ、取り付けベース、リミット ストップ構造、潤滑シール アセンブリなどの複数のコア モジュールから組み立てられています。
メインリンケージ本体: 精密加工された航空宇宙グレードの高強度アルミニウム合金
ヒンジ回転軸:高張力合金鋼焼入れ焼戻し熱処理
各回転軸には耐摩耗性ブッシュと防塵シール構造が取り付けられており、切削クーラント、作業場の粉塵、金属片が回転摩擦ペアに侵入するのを防ぎます。
1 つのインターフェースはロボットのクイックチェンジツールチェンジャーのフランジに接続します。反対側の端はツールマガジン側の治具またはツールアダプターに接続します
動作メカニズム
1. ロボットが工具交換動作を実行すると、ロボットのエンドエフェクターがリンケージアーム全体を駆動します。
2. クイックチェンジドッキングフェーズでは、ヒンジジョイントにより、位置決め誤差や治具の取り付け位置のずれを防ぐために、事前に定義された角度範囲内でスイングフローティングが可能になります。フローティング補正はドッキング位置合わせ中にのみ有効になります。
3. クイックチェンジロックが完了すると、リミットストップ構造がヒンジジョイントに係合してロックされます。リンケージ アームはすべてのスイング動作が無効になった剛体状態に変換され、その後の加工手順全体にわたって安定したツールの姿勢が確保されます。
核となる競争力
1. ±3°フローティングヒンジオフセット補償設計 ロボットの位置ずれと治具の取り付け位置のずれを吸収し、ドッキングの衝突力を緩衝します。クイックチェンジプレートやロボット減速機への激しい衝突による損傷を防ぎ、現場での取り付け精度基準を緩和します。
2. 軽量でありながら高強度のハイブリッド材料構成 リンケージ本体には航空宇宙グレードの高強度アルミニウム合金を使用し、ロボットの端荷重負担を軽減します。熱処理された合金鋼ヒンジ シャフトは、優れた耐摩耗性とねじれ耐性を提供し、軽量と構造的信頼性の最適なバランスを実現します。
3. 自動連動型内蔵リミットストップ機構 ドッキングおよびロック完了直後に、スイング自由度が自動的にロックされます。加工状態でも十分な剛性を維持し、工具のブレを解消します。ドッキング段階の浮き上がり補償と加工段階の高剛性を1つのユニットに組み合わせています。
4. 防塵回転シャフトブッシュアセンブリは、金属片、切削液、工場粉塵を隔離します。ヒンジの回転ペアの詰まりや摩耗の促進を避けてください。過酷なワークショップの加工環境に適合し、リンケージアームの耐用年数を延ばします。
5. 標準 UPC 仕様フランジ ドッキング インターフェイス 追加のフランジ変更作業を必要とせずに、JWGRIP UPC ロボット クイック チェンジ ツール チェンジャーとシームレスに接続します。取り付けと交換が簡単で、市場で主流のロボットエンドのクイックチェンジソリューションと互換性があります。
6. 柔軟な OEM 非標準カスタマイズ サービス アームの長さ、スイング補正角度、フランジ取り付け穴のレイアウト、定格荷重容量はすべて調整できます。カスタム ソリューションは、さまざまなロボット モデルとさまざまなツール マガジン レイアウト要件をサポートします。
アプリケーションシナリオ
1. FMS 柔軟な自動化ワークステーション ロボットは、複数の治具とパレットの自動ロータリースイッチングを実装します。 JWGRIP UPC クイックチェンジツールチェンジャーと組み合わせることで、ツールマガジンの取り付けオフセットによって生じるドッキング位置合わせの困難を克服します。
2. CNC ロボットによるセルのロードとアンロード ロボットは、機械内パレット搬送用の治具パレットを処理します。ヒンジ リンケージ アームはドッキング時の衝撃を吸収し、生産切り替え作業の継続性と安定性を向上させます。
3. ロボットツールマガジンバッファ移行ステーション ロボットは、マルチツールマガジンからさまざまなツールを繰り返しフェッチします。ツールマガジンの取り付けミスを許容し、ドッキング失敗の頻度を減らします。
4. 金型と治具の自動切り替え生産ライン 金型、金型インサート、治具の自動交換を実現します。オンサイトでのデバッグの労力を軽減し、ワークステーションの試運転サイクルを短縮します。
5. 非標準の自動化機器の改修 既存のロボットエンドエフェクターにフローティング互換機能を追加します。クイックチェンジアセンブリセット全体を交換する必要はありません。
インストール手順
1. 取り付ける前に、UPC クイックチェンジ フランジとリンケージ アーム ドッキング フランジの接触面をきれいに拭きます。切粉や油汚れを除去し、フラットな嵌合面を実現します。傾斜した取り付けによって引き起こされるヒンジ接合部の余分なストレスを防ぎます。
2. フランジ接続ボルトは指定されたトルク値に従って厳密に締めてください。リンケージアームの変形やヒンジの詰まりを避けるため、過剰なトルクでの締め付けは禁止してください。
3. 組み立て後、リンケージ アームを手動で振って、ヒンジの動きが固着せずにスムーズに動作することを確認します。リミットストップ構造が正常に動作することを確認します。
4. ロボットのティーチイン デバッグを完了します。適切なドッキングアプローチ速度を設定します。ヒンジ補正角度の超過と機構の過負荷リスクを回避するために、高速のハードインパクトドッキングを禁止します。
5. クイックチェンジロック手順が完了したら、リミットストップ機構がリンケージアームのスイングの自由度をロックし、工具のぐらつきがないことを確認してから、ワークの掴みや機械加工タスクを開始できます。
6. 定期的なメンテナンスを実行します。ヒンジ シャフトの潤滑ポイントに予定どおりに注油します。シャフトシール部分の周囲に溜まった切りくずを除去します。ヒンジのスイング動作が鈍くなった場合は、ブッシュの摩耗状態を点検してください。
7. クイックチェンジロックが完了するまでは、絶対に切断または高負荷の加工操作を実行しないでください。ヒンジジョイントを横方向のトルク負荷から保護し、リンケージアームの永久的な損傷を防ぎます。
障害の診断と解決ガイド
1. 障害現象: ロボットのクイックチェンジ中の頻繁なドッキング失敗と機械的ジャミング
考えられる原因: ヒンジのスイング補正範囲が不十分です。ロボットの教示パスの過度の偏差。斜めのフランジ取り付け。ヒンジシャフト内に金属片が詰まっている
対策: 通常のヒンジのスイング性能を検証します。ロボットの動作軌道を最適化します。フランジの平行度を再校正します。シャフトシールゾーンの周りの切りくずの破片をきれいにします
2. 故障現象: ロック動作後に工具のぐらつきが発生する
考えられる原因: リミットストップ機構の不完全な係合。 UPC クイックチェンジ ツール チェンジャーが完全にロックされていません。フランジ取付ボルトが緩んでいる
対策: ストップ構造が完全に係合しているかどうかを検査します。 UPC クイックチェンジ ロック ステータスを再確認します。フランジ接続ボルトを締め直します
3. 故障現象: ヒンジジョイントのスイングが硬い、または完全に動かなくなっている
考えられる原因: 切りくずと切削クーラントがヒンジ ブッシュに侵入します。ブッシュコンポーネントの磨耗。回転軸の変形
対策: ヒンジ内部の汚染物質を分解して洗い流します。磨耗したブッシュを交換します。シャフトの変形が見られる場合は、リンケージアーム全体を交換してください
4. 故障現象:リンケージアームの変形または亀裂損傷
考えられる原因: 動作負荷が定格最大負荷を超えています。激しいドッキング衝撃。ヒンジがロックされていない状態で適用される切削トルク
対策:使用を中止し、リンケージアームを交換してください。実際の負荷パラメータを再評価する。加工開始前にクイックチェンジロックが確実に完了するようにする
梱包と発送の手配
JWGRIP UPCヒンジリンケージアームは全て表面防錆処理を施しております。ヒンジシャフト位置には防錆グリスを塗布し、各ユニットをPE保護袋で個別に梱包します。
少量の注文は頑丈なカートンで梱包されます。バルクプロジェクトの注文では、緩衝パッド材を備えた耐衝撃性の木製ケースが採用され、フランジのドッキング面とヒンジロータリーアセンブリを輸送時の損傷から保護します。
完全な設置試運転技術文書は各出荷品に同梱されています。
標準生産リードタイム: 10 ~ 17 営業日。選択された標準仕様は、すぐに出荷できる在庫を維持します。
無料のサンプル評価が利用可能です。サンプルの運賃は購入者が負担する必要があります。
OEM 非カスタムオーダーでは、アーム長、補正角度、フランジ穴レイアウトの変更をサポートします。
アフターサポート
設置および試運転の問題については、技術文書とリモートのオンライン ガイダンスが提供されます。
ヒンジ ブッシュなどのウェアラブル スペアパーツは、現場で交換するために個別に購入できます。
プロジェクトの大量注文の場合は、ご要望に応じて有料のオンサイト試運転サービスを手配できます。
よくある質問
Q1: JWGRIP UPC ヒンジリンケージアームは加工切削トルクに耐えられますか?
A: いいえ。ロボット クイック チェンジ ツール チェンジャー用の UPC ヒンジ リンケージ アームは、クイック チェンジ ドッキング段階のフローティング補償のみを提供します。ロック後はリミットストップ構造により全てのスイング動作をロックします。機械加工の切削負荷は、JWGRIP UPC クイックチェンジツールチェンジャーで完全に負担する必要があります。ヒンジジョイントは決して切断トルクを受けないようにしてください。
Q2: 振れ補正角度のアップグレードは可能ですか?
A: 標準仕様では±3°の振れ補正が付いています。 OEMカスタマイズサービスにより、より大きな補償角を実現できます。補償角度を拡大すると全体の構造剛性が低下するため、それに応じてロボットの端荷重評価が必要になることに注意してください。
Q3: サードパーティ製の非 UPC ロボットのクイックチェンジ プレートをサポートしていますか?
A: 標準バージョンは UPC 標準フランジ インターフェイスを採用しています。カスタマイズされたフランジ穴レイアウトを加工して、代替のクイックチェンジシステムに適応させることができます。
Q4: 磨耗したヒンジブッシュは個別に交換できますか?
A: はい。ブッシングはウェアラブル スペア コンポーネントとして定義されており、個別に入手して交換できます。回転軸が変形した場合はリンケージアームの全交換が必要となります。
Q5: このリンケージアームは重量物ロボットの用途に適していますか?
A: 標準モデルは最大 80 kg のロボット端荷重をサポートします。高負荷のシナリオでは、強化されたカスタム バリアントを選択する必要があります。最終選択の前に、必ずロボットの最終負荷定格を確認してください。
選択基準点
JWGRIP UPC ヒンジ リンケージ アームは、ロボットのクイックチェンジ システムのフローティング トランジション機械ハードウェアとして機能します。その核となる価値は、ドッキング段階での位置偏差の影響を相殺し、ロボット自動化ワークステーションのデバッグの難易度を下げることにあります。
最初にロボットの実際の最終負荷定格を確認してください。製品の定格耐荷重を超えないようにしてください。
ドッキング フランジが UPC 標準仕様と一致していることを確認します。
治具の設置オフセットが大きいプロジェクトの場合は、より大きな振れ補正角度をカスタムメイドで検討することもできますが、全体の構造剛性を総合的に評価する必要があります。
防塵シーリングと統合されたリミットストップ構造を備えた完成品ユニットを優先します。保護されていない単純なリンケージ バージョンは避けてください。ほこりや切りくずが多い作業場環境では、ヒンジが急速に摩耗する可能性があります。
お問い合わせを送信
連絡先情報
-
住所
中国広東省東莞市虎門鎮大寧起業路44号
-
-
Eメール
JWGRIP へのお問い合わせを歓迎します。当社の専門技術および営業チームは、無料の治具選択、カスタマイズされたソリューション設計、正確な見積りを提供します。
ニュースのおすすめ